Tööstusinsenerid ja hankemeeskonnad jätavad sageli tähelepanuta sfäärilised magnetid. Tavaliselt eelistavad nad tavapäraste mehaaniliste sõlmede jaoks standardseid plokke või kettaid. Kuid ainulaadne geomeetria a Kuulmagnet pakub selgeid mehaanilisi eeliseid. Komplekssed sõlmed nõuavad sageli mitmeteljelist pöörlemist. Paljud toimingud nõuavad ka minimaalset pindala kontakti või mitmesuunalist magnetvälju. Nendes väga spetsialiseerunud keskkondades lahendavad sfäärilised neodüümmagnetid tõhusalt keerukaid inseneri kitsaskohti.
Need asendavad mahukaid mehaanilisi komponente ja vähendavad märkimisväärselt liikuvate osade hõõrdumist. Selles juhendis on toodud nende võimsate sfääride viis kõige tõhusamat tööstuslikku rakendust. Me kirjeldame üksikasjalikult konkreetseid tööprobleeme, mida nad tehase põrandal lahendavad. Õpid kriitilisi hindamiskriteeriume õigete klasside ja kaitsekatete valimiseks. Lõpuks toome välja kõige levinumad juurutusriskid, millega peate enne tootmisliinide skaleerimist arvestama.
Võtmed kaasavõtmiseks
- Kuulmagnetid tagavad hõõrdumiseta 360-kraadise liigenduse, mis sobib ideaalselt robotliigendite ja optiliste kinnituste jaoks.
- Nende sfääriline geomeetria loob suure gradiendiga magnetvälju, optimeerides raudmetallide saasteainete püüdmist vedeliku filtreerimissüsteemides.
- Tööstuslikuks kasutamiseks mõeldud kuulmagnetite hindamisel on peamised rikkeriskid punktkontakti pinge ja katte vastupidavus (nt NiCuNi vs epoksü).
- Õige klassi valimine (nt N42 vs. N52) nõuab pöördumatu demagnetiseerumise vältimiseks vajaliku hoidejõu tasakaalustamist töötemperatuuri piiridega.
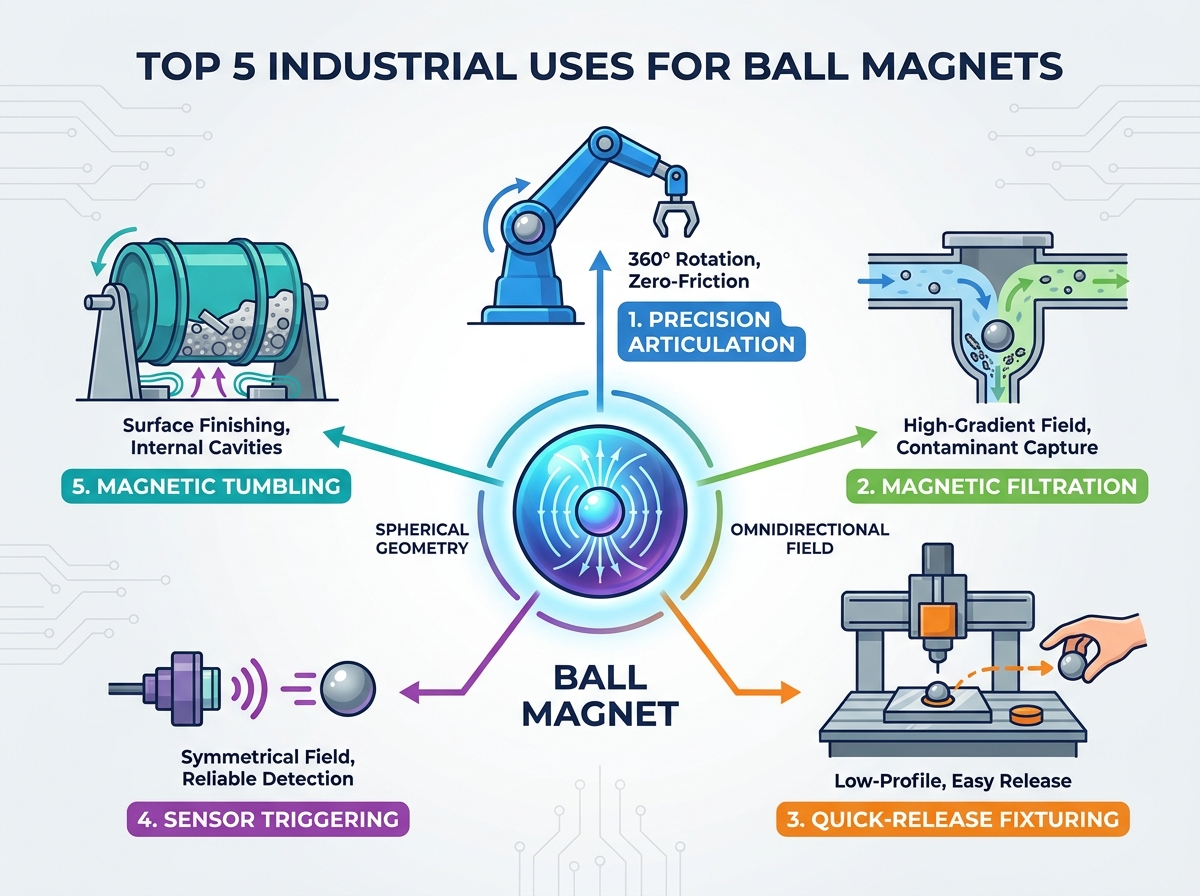
1. Täppisliigendid ja robot-kuulliigendid
Traditsioonilised mehaanilised kuul- ja pesaühendused kannatavad pideva hõõrdekulumise all. Korralikuks toimimiseks vajavad need regulaarset määrimist. Neil on ka piiratud liikumisulatused. See kombinatsioon põhjustab täppisrobootika ja keeruliste optiliste massiivide ülemäära kõrgeid hoolduskulusid. Insenerid peavad pidevalt jälgima nende liigeste füüsilist lagunemist. Aja jooksul kahjustab hõõrdumine paratamatult asukoha täpsust.
Saate selle lahendada neodüümkera abil. Selle sidumine ferromagnetilise süvistatud alusega loob ülitugeva kinemaatilise liite. See seadistus pakub hõõrdumiseta liikumist. See võimaldab täielikku 360-kraadist liigendust. Kera hõljub puhtalt vastu aluse pistikupesa. See välistab täielikult vajaduse segaste tööstuslike määrdeainete järele. Robotikäed ja kaamerakinnitused saavad sellest takistamatust liikumisvabadusest tohutult kasu.
Selle lahenduse hindamisel peate hindama mitut kriitilist mõõdet:
- Hoidejõud vs. nihkejõud: peate hindama vajalikku pöördemomenti. Keradel on loomulikult minimaalne kontaktpind. See tähendab, et nende nihketakistus on põhimõtteliselt madalam kui tasapinnalistel magnetitel.
- Tootmise tolerants: ülitäpsed rakendused nõuavad uskumatult rangeid mõõtmete tolerantse. Tavaliselt vajate ±0,05 mm või paremat. See range standard hoiab ära soovimatu liigese lõtku kiire liigenduse ajal.
Samuti peate mõistma rakendamise riske. Punktkontakti pinge võib kergesti põhjustada magneti plaadistuse purunemise. See juhtub tavaliselt tugevate koormuste või äkiliste põrutuste korral. Kui eeldate tavatöö ajal füüsilist mõju, peaksite määrama paksema plaadistuse või sekundaarsed kaitsekorpused. Purustatud kate paljastab rabeda sisemise neodüümi kohese oksüdatsiooni.
2. Magnetfiltri ja vedeliku eraldamise süsteemid
Mikroskoopilised raudmetalli kulumisosakesed saastavad regulaarselt hüdraulikavedelikke ja tööstuslikke jahutusvedelikke. Nad imbuvad ka toiduainete töötlemise liinidesse. Need peidetud osakesed põhjustavad masina enneaegset riket. Samuti rikuvad need otseselt rangeid puhtuse järgimise standardeid. Tavalistel mehaanilistel filtritel on sageli raskusi mikronisuuruse metallitolmu püüdmisega. Viskoossed vedelikud suruvad need väikesed osakesed lihtsalt läbi tavaliste võrgusilmade.
Kerade integreerimine filtreerimispüünistesse pakub tohutult paremat lahendust. Sfääriline kuju loob loomulikult suure gradiendiga magnetvälja. See moodustab väga kontsentreeritud voolujooned otse poolustele. See eriline väljakujund on väga tõhus mikronisuuruste osakeste tõmbamisel paksudest viskoossetest vedelikest. Osakesed klõpsavad pooluste külge ja jäävad lõksu. Need ei uhu tagasi põhivedeliku voolu.
Insenerid peavad siin hoolikalt hindama kahte peamist tegurit:
- Termiline stabiilsus: vedelikutorud on sageli erakordselt kuumad. Peate hindama kõrge temperatuuriga klasse, nagu N42SH või UH. See tagab, et magnet ei ületa oma maksimaalset töötemperatuuri. Standardklassid ebaõnnestuvad umbes 80 °C juures. Kõrge temperatuuriga klassid võivad taluda 150 °C või rohkem.
- Korrosioonikindlus: hinnake hoolikalt vedeliku sobivust. Katmata või standardne nikliga kaetud neodüüm korrodeerub vesikeskkonnas kiiresti. Spetsiaalsed katted on kohustuslikud.
Tabel: Filtreerimissüsteemide katte võrdlus
| Katte tüüp |
Korrosioonikindlus |
Parim vedeliku pealekandmise |
vastupidavus Märkus |
| NiCuNi (standardne) |
Madal kuni mõõdukas |
Kuiv õhk või kerged masinaõlid |
Laastud kergesti löögi all |
| Epoksiidvaik |
Kõrge |
Vesi, jahutusvedelikud, nõrgad happed |
Suurepärane veekindel tihend |
| Teflon (PTFE) |
Väga kõrge |
Toidukõlblikud vedelikud, tugevad kemikaalid |
Mittenakkuv, väga stabiilne |
Vedeliku vooluga seoses seisate silmitsi konkreetsete rakendusriskidega. Mustmetallide kogunemine muudab tugevalt vedeliku dünaamikat toru sees. Hooldusgraafikud peavad arvestama regulaarset ja süstemaatilist puhastamist. Selle ignoreerimine põhjustab torus tõsiseid rõhulangusi. Kontrollimata kogunemine piirab lõpuks jahutusvedeliku voolu kriitilistesse mootorikomponentidesse.
3. Kiirkinnitus ja töökinnitus
Kiired tootmisprotsessid nõuavad äärmist kiirust. Laserlõikamine, CNC-marsruutimine ja automatiseeritud kokkupanek sõltuvad tihedast ajakavast. Materjalide kokku- ja lahtiklambrid kulutavad traditsiooniliselt väärtuslikku tsükliaega. Lisaks võivad kõvad mehaanilised klambrid kergesti väänata õrnu substraate. Tavalise metallklambri üle pingutamine kahjustab jäädavalt õhukesi lehtmetalli või akrüülpaneele. Tootjad vajavad osade kinnitamiseks kiiremat ja õrnemat viisi.
Saate neid sfääre kasutada madala profiiliga kiirvabastusega hoidikutena. Nende ümar kuju võimaldab operaatoritel neid kergesti tööpinnalt veeretada või maha kallutada. See keerduv liikumine katkestab puhtalt magnetahela. Lamedate plokkide eemaldamiseks on seevastu vaja märkimisväärset kangutavat jõudu. Kiire rullimine säästab väärtuslikke sekundeid iga osa vahetamise ajal.
Hinnake oma seadistust, vaadates töövoo tõhusust. Peaksite mõõtma täpset säästetud aega tsükli kohta võrreldes traditsiooniliste mehaaniliste klambritega. Samuti peate hindama pinnakaitset. Tehke kindlaks oht, et kõvametall võib teie õrna töödeldava detaili kriimustada. Sageli asetavad operaatorid sfääri ja detaili vahele õhukese polümeerlehe, et vältida kriimustamist.
Rakendusriskid keskenduvad suuresti füüsikale. Kuna kontaktpind on ainult üks punkt, on tegelik hoidmisjõud oluliselt väiksem kui magneti teoreetiline maksimaalne tõmbetugevus. Insenerid peavad välja arvutama vajaliku sfääride täpse arvu. Töödeldav detail tuleb kindlustada agressiivsete külgmiste töötlemisjõudude vastu. Kui kasutate liiga vähe kerasid, lükkab CNC-ruuteri bitt osa joondusest välja.
4. Anduri käivitamine karmides keskkondades
Mehaanilised piirlülitid ebaõnnestuvad kiiresti keskkonnas, kus on palju tolmu, niiskust või tugevat vibratsiooni. Sisemised vedrud takerduvad tehase mustusega. Tavalised lamedad magnetid, mida kasutatakse Hall-efekti või pilliroo lülitite jaoks, on veel üks väljakutse. Need nõuavad ranget suunajoondamist. See range polaarsuse nõue raskendab tõsiselt paigaldamist kiiresti liikuvatele koosteliinidele. Kerge konarus rikub anduri joonduse.
Kera kasutamine peamise täiturmehhanismina lahendab selle ilusti. Magnetväli jääb sfääri telje ümber täiesti sümmeetriliseks. Seetõttu ei halvenda paigaldamise või kasutamise ajal esinev pöörlemisviga anduri võimet välja tuvastada. Saate selle korpusesse kukutada ilma täiuslikku orientatsiooni kontrollimata. Halli efekti lüliti loeb seda järjekindlalt iga kord.
Peate põllu ulatust täpselt hindama. Veenduge, et kera suurus ja kaldenurk tekitaksid piisava magnetvälja. Mõõtke Gaussi reiting eemalt. See peab anduri edukalt käivitama läbi vajalike õhuvahede või raskete kaitsekorpuste. Samuti peate kontrollima komponentide vastavust. Veenduge, et teie valitud materjalid vastaksid kaasaegsete elektroonikakomponentide jaoks rangetele RoHS- ja REACH-standarditele.
Hoiduge vaba liikumise eest korpuses. Kui kera oma korpuses vabalt pöörleb, nihutavad esmased poolused suunda. See nihe võib põhjustada anduri ebausaldusväärseid lugemeid. Peate selle kindlalt oma kohale kinnitama. Orientatsiooni püsivaks lukustamiseks kasutage tööstuslikke liime või tihedaid pressliitmikke. See hoiab ära postide ekslemise raske masina vibratsiooni ajal.
5. Magnetrullimine ja pinnaviimistlus
Keeruliste töödeldud osade eemaldamine ja poleerimine on kurikuulsalt keeruline. Värvilised materjalid, nagu messing, alumiinium või keerulised ehted, kujutavad endast ainulaadset väljakutset. Traditsioonilised vibratsioonitrumlid ei jõua sageli sügavatesse pimedatesse aukudesse. Nad ei suuda sisemisi õõnsusi tõhusalt poleerida. Traditsiooniline kandja lihtsalt takerdub väikestesse pragudesse. See jätab sisepinnad karedaks ja viimistlemata.
Magnetrullimine pakub elegantset lahendust. See kasutab pöörlevat magnetvälja, et lükata väikesed roostevabast terasest tihvtid vastu detaile. Tootjad sisestavad sageli võimsaid sfääre põhiajami plaadile. Selle plaadi keerutamine tekitab kiiresti muutuva magnetpöörise. See keeris sunnib mikrotihvtid igasse pisikesse õõnsusse ja pimedasse auku. Tulemuseks on veatult poleeritud sisepind.
Hindamismõõtmed sõltuvad suuresti pöördemomendist ja võimsusest. Kerade suurus ja aste määravad otseselt mootori vajaliku pöördemomendi. Need määravad ka osade mahu, mida saate partii kohta töödelda. Lisaks peate mõõtma voolutihedust. Kõrgemad N-klassid, nagu N50 või N52, pakuvad palju agressiivsemat viimistlust. Tugevamad väljad piitsutavad tihvte palju kiiremini.
Olge termiliste ohtude suhtes valvas. Kiire pöörlemine tekitab masina põhjas olulisi pöörisvoolusid. Need voolud tekitavad märkimisväärset kiirgussoojust. Peate tagama ajamisüsteemi piisava jahutuse. Õige ventilatsioon hoiab ära komponentide lagunemise termilise šoki tõttu. Ülekuumenenud neodüüm kaotab kiiresti oma püsimagnetlaengu.
6. Skaala jaoks mõeldud kuulmagnetite hankimine ja hindamine
Hanke ajal peate rakendama ranget eelnimekirja loogikat. Ärge valige vaikimisi kõrgeimat saadaolevat klassi, nagu N52, välja arvatud juhul, kui see on hädavajalik. Peate oma töötlemata tõmbejõu nõuded tasakaalustama tegelike keskkonnapiirangutega. Kõrge temperatuur ja liigne niiskus dikteerivad erinevaid materjalivalikuid. N52 klass laguneb kiiresti 80 °C mootoriruumis.
Müüja hindamine nõuab ranget auditeerimist. Küsige oma tarnijalt alati põhjalikke magnetkatsete aruandeid. Peate üle vaatama demagnetiseerimiskõverad ja BH kõverad. Need dokumendid kontrollivad magnetilist järjepidevust suurte partiitellimuste puhul. Samuti peate kontrollima tarnija katte paksuse konsistentsi. Sfäärilisi geomeetriaid on kurikuulsalt raske ühtlaselt galvaniseerida. Õhukesed laigud plaadistuses roostetavad kohe.
Kokkuvõttev tabel: klass vs. temperatuuritaluvus
| Neodüümiklass |
Max töötemperatuur (°C) |
Suhteline tõmbejõud |
Ideaalne tööstuslikuks kasutamiseks |
| N42 (standardne) |
80°C |
Kõrge |
Toatemperatuuril fikseerimine |
| N42SH (kõrge temperatuur) |
150 °C |
Mõõdukas-kõrge |
Kuuma vedeliku filtreerimispüüdurid |
| N42UH (ülitemperatuur) |
180 °C |
Mõõdukas |
Raskete mootorite rakendused |
Teie kohesed järgmised sammud peaksid keskenduma valideerimisele. Esmalt hankige väike proovipartii. Peate testima punktkontakti vastupidavust tegeliku pinge all. Testige termilist stabiilsust reaalses maailmas töötava prototüübiga. Tehke seda põhjalikult enne suuremahulisemahulise tootmisega tegelemist. Reaalmaailma testimine paljastab mehaanilised vead, millest arvutisimulatsioonid kergesti märkamata jäävad.
Järeldus
- Enne konkreetse magnetilise klassi valimist hinnake töötemperatuure hoolikalt.
- Arvutage alati täpne katkestusmoment, võttes arvesse piiratud punktikontakti pindala.
- Kasutage spetsiaalseid epoksü- või PTFE-katteid, kui kasutate märjas või söövitavas keskkonnas.
- Kinnitage täiturmehhanismid püsivalt liimidega, et vältida andurite massiivi pooluste nihkumist.
- Konsulteerige magnettehnoloogia spetsialistiga, et modelleerida vooluringi ja taotleda funktsionaalseid prototüüpe töökatsetuste jaoks.
KKK
K: Miks on kuulmagneti tõmbejõud väiksem kui sama mahuga ketasmagnetil?
V: Tõmbejõud sõltub suuresti raudmaterjaliga kokkupuutuva pinna pindalast. Kuulmagnetil on ainult üks kokkupuutepunkt. See vähendab oluliselt hõõrdumist ja otsest hoidejõudu võrreldes tavalise ketta laia tasase pinnaga.
K: Kas kuulmagneteid saab magnetiseerida aksiaalselt või diametraalselt?
V: Jah. Kuigi füüsiline kuju on täiuslik sfäär, määratakse sisemine magnetiline orientatsioon tootmisprotsessi käigus. Enamik tööstussfääre on aksiaalselt magnetiseeritud, mis tähendab, et erinevad poolused asuvad ühe teoreetilise telje vastasotstes.
K: Mis on tööstuslikus keskkonnas kuulmagneti jaoks parim kate?
V: See sõltub täielikult keskkonnast. NiCuNi (nikkel-vask-nikkel) on standardne kuivade mehaaniliste rakenduste jaoks. Epoksiid või PTFE on kiire oksüdatsiooni vältimiseks vajalik niiskes, söövitavas või vedelikku filtreerivas keskkonnas.
K: Kas neodüümkuulimagnetid võivad puruneda?
V: Jah. Kuna need mõjutavad kõvasid pindu ühes väikeses punktis, on lokaalne pinge väga suur. Neil ei tohiks lasta jõuga kokku lüüa. Kaitsekatte all olev habras paagutatud neodüüm puruneb või puruneb kergesti suure kiirusega löökide korral.